


โมดูลวิทยุเซลลูลาร์และ LoRa ได้กลายเป็นบล็อกการเชื่อมต่อพื้นฐานมาตรฐานสำหรับโหนดเซนเซอร์ IoT อุตสาหกรรม ไม่ว่าจะเป็นแท็กเฝ้าติดตามสภาพ แผงมิเตอร์ระยะไกล ตัวติดตามทรัพย์สิน และอุปกรณ์โทรมาตรขอบโครงข่าย โดยโมดูลส่วนใหญ่จะจัดส่งมาในรูปแบบส่วนประกอบระบบในแพ็กเกจ (SiP) ที่ผ่านการรับรองล่วงหน้าและมีการป้องกันสัญญาณรบกวนล่วงหน้าBGA ระยะพิชช์ละเอียดหรือฟุตพรินต์แบบ LGA ซึ่งทำให้ความเสี่ยงด้านความน่าเชื่อถือของบอร์ดส่วนสำคัญถูกโยกไปยังขั้นตอนการประกอบ SMT แทนที่จะอยู่ที่การออกแบบของผู้ผลิตโมดูล การกำหนดกลยุทธ์การวางชิ้นส่วน การรีโฟลว์ และการตรวจสอบให้ถูกต้องตั้งแต่การผลิตครั้งแรก คือสิ่งที่แยกความแตกต่างระหว่างบอร์ดเซนเซอร์ที่ผ่านการรับรองภาคสนามกับบอร์ดที่ถูกส่งกลับมาพร้อมปัญหาการเชื่อมต่อขาด ๆ หาย ๆ
บทความนี้อธิบายรายละเอียดเกี่ยวกับข้อควรคำนึงในกระบวนการประกอบที่เฉพาะเจาะจงสำหรับการบูรณาการโมดูลเซลลูลาร์/LoRa บนแผงวงจร PCBA ของเซนเซอร์อุตสาหกรรม IoT ได้แก่ ความแม่นยำในการวางตำแหน่ง การควบคุมความระนาบและการเลื่อนตำแหน่งหลังการรีโฟลว์ การจัดการโพรงอากาศของแผ่นกราวด์ การแยกความร้อนออกจากชิ้นส่วนอ่อนไหวที่อยู่ใกล้เคียง และการติดตามย้อนกลับของเฟิร์มแวร์ตามชุดการผลิตในกรณีที่โมดูลถูกโปรแกรมล่วงหน้าก่อนการติดตั้ง
ลักษณะเฉพาะของแพ็กเกจฟายน์พิชและความแม่นยำในการจัดวาง
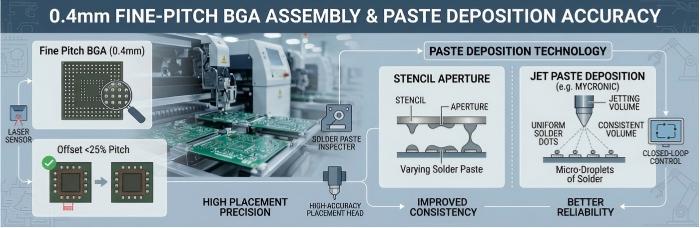
โมดูลเซลลูลาร์ (LTE-M/NB-IoT/Cat-1 SiPs) และโมดูลทรานซีฟเวอร์ LoRa มักถูกส่งมอบในแพ็กเกจ BGA หรือ LGA ขนาดกะทัดรัด โดยมีระยะห่างระหว่างบอล/แผ่นรองอยู่ในช่วง 0.4–0.5 มม. และขนาดแพ็กเกจรวมมักน้อยกว่า 20 มม. x 20 มม. ลักษณะเฉพาะไม่กี่ประการเป็นปัจจัยที่ก่อให้เกิดความเสี่ยงในการวางตำแหน่งบนชิ้นส่วนเหล่านี้:
ความหนาแน่นของจำนวนบอล/แผ่นรอง— BGA พิกัดละเอียดสามารถรองรับคอนแทคได้มากกว่า 100 จุดในพื้นที่ขนาดเล็ก ดังนั้นระยะห่างระหว่างแพดจึงเหลือระยะเผื่อสำหรับความคลาดเคลื่อนในการวางชิ้นส่วนน้อยมาก ก่อนที่การลัดวงจรระหว่างแพดข้างเคียงจะอาจเกิดขึ้นได้
ฟังก์ชันการติดต่อแบบผสม- บอล RF, กำลังไฟ, กราวนด์ และดิจิทัล I/O ถูกจัดเรียงสลับกันอยู่บนกริดเดียวกัน ซึ่งหมายความว่ารอยบัดกรีที่เชื่อมติดกันไม่ใช่แค่ข้อบกพร่องด้านรูปลักษณ์เท่านั้น แต่ยังอาจทำให้รางสัญญาณ RF หรือรางจ่ายไฟลัดวงจรได้
แนวโน้มการโก่งตัวของชิ้นส่วน— ชิปแบบ SiP ที่มีขนาดเล็กและมีความหนาแน่นของประชากรสูงมีแนวโน้มที่จะแพ็กเกจ warpageระหว่างกระบวนการรีโฟลว์ได้ยากกว่าชิ้นส่วน BGA ที่มีขนาดใหญ่และโครงสร้างง่ายกว่า ซึ่งยิ่งทำให้ปัญหาเรื่องความร่วมระนาบที่กล่าวถึงด้านล่างรุนแรงมากขึ้น
ความแม่นยำในการวางตำแหน่งสำหรับพิตช์คลาสนี้จำเป็นต้องอยู่ให้อย่างมั่นคงภายในหน้าต่างบัดกรีของแผ่นแพด โดยทั่วไปตีความได้ว่าให้ค่าการเยื้องในแกน X/Y ต่ำกว่าประมาณ 25% ของพิตช์แพดอย่างมาก การออกแบบช่องเปิดสเตนซิล (โดยทั่วไปจะใช้สัดส่วนช่องเปิดที่ลดลงสำหรับบริเวณฟายน์พิตช์) และการพิมพ์บัดกรีแบบเจ็ตโดยใช้ MYCRONIC แทนที่จะอาศัยการพิมพ์ด้วยสเตนซิลเพียงอย่างเดียว มักถูกนำมาใช้ในกรณีที่ต้องการควบคุมปริมาณบัดกรีให้ละเอียดกว่าที่สเตนซิลมาตรฐานสามารถทำได้บนบอร์ดที่มีพิตช์ผสมกัน
ข้อกำหนดด้านความเป็นระนาบร่วมกันและมาตรฐานค่าความคลาดเคลื่อน 3 มิติของ AOI หลังการรีโฟลว์
มีการตรวจสอบความอยู่ในระนาบร่วมกันของสองส่วนที่สำคัญต่อการติดตั้งโมดูล และจะเกิดขึ้นในขั้นตอนที่แตกต่างกัน:
ก่อนการลงตำแหน่ง:ควรตรวจสอบความเรียบของแผ่นแพด PCB ในบริเวณที่โมดูลลงวาง เนื่องจากบริเวณแผ่นวงจรที่โก่งตัวในตำแหน่งเฉพาะจะทำให้บอลทุกเม็ดไม่สามารถสัมผัสกับครีมประสานได้อย่างสม่ำเสมอ ไม่ว่าจะวางชิ้นส่วนได้แม่นยำเพียงใดก็ตาม ในระหว่างกระบวนการรีโฟลว์จะใช้ฟิกซ์เจอร์หินสังเคราะห์เพื่อคงความเรียบของแผงและลดการคลาดเคลื่อนของโคแพลนาริตีที่เกิดจากการโก่งตัวตลอดรอบอุณหภูมิ ซึ่งมีความสำคัญเป็นพิเศษกับบอร์ดที่มีโมดูลฟายน์พิชช์ติดตั้งอยู่ใกล้กับชิ้นส่วนขนาดใหญ่และมีมวลมาก
หลังจากการรีโฟลว์: 3D AOIถูกใช้ในระบบปิดลูปควบคู่กับ 3D SPI เพื่อตรวจสอบรูปทรงของจุดประสานหลังการรีโฟลว์—ไม่ใช่แค่การมีอยู่ของบัดกรีเท่านั้น แต่รวมถึงการเยื้องตำแหน่งในแนวระนาบ ความสม่ำเสมอของความสูง/ปริมาตรของจุดประสานทั่วทั้งตะแกรงบอล และความเสี่ยงการลัดวงจรแบบสะพานที่มองเห็นได้บริเวณขอบแอเรย์ สำหรับโมดูลระยะพิทช์ละเอียดโดยเฉพาะ การเขียนโปรแกรม 3D AOI ควรรวมถึงช่วงค่าความเผื่อการเยื้องที่แคบกว่าสำหรับฟุตพริ้นต์ของโมดูลเมื่อเทียบกับคอมโพเนนต์ระยะพิทช์หยาบกว่าบริเวณอื่นบนบอร์ดเดียวกัน เนื่องจากโหมดความล้มเหลว (การลัดวงจรระหว่างบอลข้างเคียง หรือบอลมุมเปิดจากการโก่งงอ) นั้นแตกต่างจากสิ่งที่เกิดขึ้นกับชิ้นส่วนที่มีพิทช์ 0.65 มม. ขึ้นไป
เนื่องจากจุดเชื่อมต่อ BGA/LGA ที่อยู่ใต้โมดูลที่มีฝาครอบป้องกันถูกบดบังทางสายตาเมื่อครอบโล่ถูกติดตั้งแล้ว หน้าต่างการตรวจสอบของ AOI แบบ 3 มิติสำหรับชิ้นส่วนเหล่านี้จึงมีผลเฉพาะช่วงก่อนติดตั้งฝาครอบป้องกัน กล่าวคือจำเป็นต้องตรวจสอบและอนุมัติเชิงเรขาคณิตให้เรียบร้อยก่อนติดตั้งฝาครอบ RF ของโมดูล เนื่องจากไม่สามารถตรวจสอบด้วยภาพหลังการติดตั้งฝาครอบได้
การควบคุมช่องว่างแผ่นกราวด์แพดและเหตุผลในการใช้เอกซเรย์
โมดูลเซลลูลาร์/LoRa ส่วนใหญ่มีแผ่นกราวด์ตรงกลางหรือแผ่นระบายความร้อนขนาดใหญ่อยู่ใต้แพ็กเกจ ซึ่งใช้ทั้งสำหรับการต่อกราวด์ RF และในบางดีไซน์ใช้เป็นเส้นทางระบายความร้อนบางส่วน แผ่นนี้เป็นบริเวณที่มีความเสี่ยงสูงที่สุดต่อการเกิดโพรงในบัดกรีบนฟุตพริ้นต์ของโมดูล ด้วยเหตุผลเดียวกับแผ่นระบายความร้อนแบบ BGA ขนาดใหญ่ทั่วไป:
การระเหยของก๊าซจากสารฟลักซ์ที่ระเหยได้ต้องเดินทางออกในระยะทางที่ยาวกว่าเมื่อผ่านแผ่นรองขนาดใหญ่แบบต่อเนื่อง มากกว่าการผ่านข้อต่อบอลขนาดเล็กแบบแยกเป็นจุด
อัตราการเพิ่มอุณหภูมิและอุณหภูมิสูงสุดของโปรไฟล์การรีโฟลว์ส่งผลต่อปริมาณก๊าซที่ระเหยออกไปก่อนที่จะแข็งตัวเมื่อเทียบกับปริมาณที่ถูกกักเก็บไว้
การออกแบบลายฉลุของครีมประสานสำหรับแผ่นกราวด์ (ซึ่งมักจะแบ่งเป็นตารางของจุดพิมพ์ขนาดเล็กหลายจุดแทนที่จะพิมพ์เป็นแผ่นเดียวต่อเนื่อง) เป็นหนึ่งในปัจจัยหลักในการลดการเกิดช่องว่าง
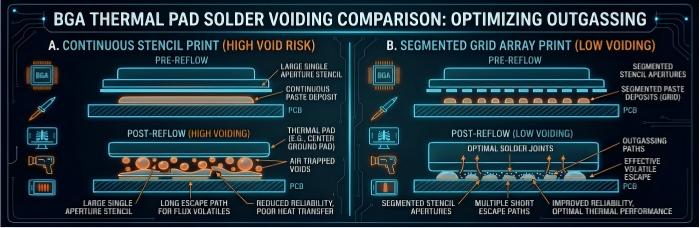
เนื่องจากแผ่นรองนี้อยู่ใต้ตัวแพ็กเกจโดยตรง และเมื่อมีการป้องกันสัญญาณรบกวนแล้วก็จะอยู่ใต้ฝาครอบ RF ด้วย จึงไม่สามารถมองเห็นหรือเข้าถึงได้ด้วยการตรวจสอบภาพสามมิติ (3D AOI)การตรวจสอบด้วยเอกซเรย์แบบออฟไลน์การใช้วิธีที่รองรับมุมเอียงเป็นวิธีที่เหมาะสม: มุมมองแบบเอียงช่วยให้สามารถประเมินรูปแบบช่องว่างบนแผ่นกราวด์ได้ แทนที่จะเห็นเพียงภาพฉายจากด้านบนมุมเดียว ซึ่งมีความสำคัญอย่างยิ่งเมื่อขนาดพื้นที่ของโมดูลรวมทั้งแผ่นกราวด์ขนาดใหญ่และบอลสัญญาณขนาดเล็กกว่าที่ระดับการรีโฟลว์ต่างกันเกณฑ์เปอร์เซ็นต์ช่องว่างสำหรับแผ่นกราวด์ของโมดูล ควรกำหนดไว้ในขั้นตอน DFM/การรับรองกระบวนการ โดยอ้างอิงตามคำแนะนำในเอกสารข้อมูลของแต่ละโมดูล เนื่องจากขีดจำกัดช่องว่างที่ยอมรับได้จะแตกต่างกันไปตามข้อกำหนดด้านการระบายความร้อนและการต่อกราวด์ RF ของแต่ละตระกูลโมดูล
การแยกฉนวนความร้อนจากเสาอากาศและวงจรจ่ายไฟ
บอร์ดเซนเซอร์ Cellular/LoRa มักวางโมดูลไว้ใกล้กับเน็ตเวิร์กแมตช์ของเสาอากาศ ส่วนจัดการพลังงาน และที่สำคัญอย่างยิ่งคือออสซิลเลเตอร์คริสตัล ซึ่งอาจเป็นคริสตัลอ้างอิงของตัวโมดูลเอง (สำหรับโมดูลที่เปิดให้ใช้งานได้) หรือคริสตัลบนบอร์ดโฮสต์ที่ใช้สำหรับฟังก์ชันจับเวลาอื่น ๆ การทำโพรไฟล์อุณหภูมิรีโฟลว์บนบอร์ดเหล่านี้จำเป็นต้องคำนึงถึงปฏิสัมพันธ์บางประการดังต่อไปนี้:
ความไม่สอดคล้องกันของมวลความร้อน- โมดูลซึ่งมักจะเป็นชิ้นส่วนเดี่ยวที่มีขนาดใหญ่ที่สุดบนบอร์ดเซนเซอร์ขนาดเล็ก และชิ้นส่วน RF/พาสซีฟขนาดเล็กที่อยู่ติดกัน จะร้อนและเย็นตัวในอัตราที่ต่างกัน ซึ่งอาจทำให้เกิดความแตกต่างของอุณหภูมิแบบเฉพาะจุดในช่วงระยะสั้นบนบอร์ดได้
ความไวต่อคริสตัล— ออสซิลเลเตอร์คริสตัลมีความไวต่อความถี่เมื่อเจอความเค้นทางกลและความร้อน; การเปลี่ยนแปลงอุณหภูมิแบบวนซ้ำที่มากเกินไปหรือไม่สม่ำเสมอระหว่างการรีโฟลว์ หรือช็อกความร้อนจากโปรไฟล์การทำให้เย็นลงที่รุนแรง ถือเป็นปัจจัยเสี่ยงที่ได้รับการยอมรับซึ่งอาจทำให้ความถี่ลอย หรือในกรณีที่รุนแรงยิ่งขึ้นอาจทำให้คริสตัลเสียหายได้
ความใกล้ชิดของรอยต่อเสาอากาศในขณะที่อุปกรณ์ปรับแมตชิงของเสาอากาศเป็นอุปกรณ์แบบพาสซีฟและไวต่ออุณหภูมิน้อยกว่าคริสตัล การรักษาเงื่อนไขการรับความร้อนจากกระบวนการรีโฟลว์ให้สอดคล้องกับส่วนอื่น ๆ ของส่วนหน้า RF จะช่วยลดความแปรผันในการปรับจูน RF หลังการประกอบ
การใช้การโปรไฟล์รีโฟลว์แบบหลายโซน JTR-1200D-N ช่วยจัดการปฏิสัมพันธ์เหล่านี้โดยการกำหนดพารามิเตอร์การไต่ระดับอุณหภูมิ (ramp) และการแช่อุณหภูมิ (soak) เฉพาะแต่ละโซน ซึ่งจำกัดการสัมผัสกับอุณหภูมิสูงสุดและความรุนแรงของความชันอุณหภูมิทั่วทั้งบอร์ด แทนที่จะใช้โปรไฟล์เดียวแบบสม่ำเสมอกับบอร์ดที่มีคอมโพเนนต์มวลความร้อนหลากหลายแบบรวมกันในแผ่นเดียวกัน ในกรณีที่เลย์เอาต์บอร์ดเอื้ออำนวย การเว้นระยะห่างทางกายภาพที่เพียงพอระหว่างโมดูลกับคริสตัลให้มากกว่าที่ข้อกำหนดเลย์เอาต์ RF เพียงอย่างเดียวกำหนด ถือเป็นคำแนะนำในขั้นตอน DFM ที่ควรเน้นย้ำกลับไปยังทีมออกแบบของลูกค้าเมื่อทำการทบทวน Gerber และ BOM
การติดตามย้อนกลับเฟิร์มแวร์ MES/ล็อตการผลิตสำหรับโมดูลที่ได้รับการโปรแกรมล่วงหน้า
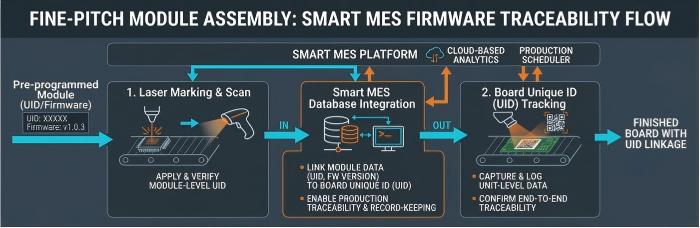
โมดูลเซลลูลาร์และ LoRa จำนวนมากถูกโหลดเฟิร์มแวร์หรือโปรไฟล์การตั้งค่าล่วงหน้า (การตั้งค่า APN, คีย์ LoRaWAN, พารามิเตอร์ RF ตามภูมิภาค) ก่อนการติดตั้ง ไม่ว่าจะโดยผู้จำหน่ายโมดูลหรือผ่านขั้นตอนการโปรแกรมแบบอินไลน์ก่อนการวางชิ้นส่วน สิ่งนี้สร้างข้อกำหนดด้านการตรวจสอบย้อนกลับที่แตกต่างจากการติดตามล็อตของชิ้นส่วนมาตรฐาน: เวอร์ชันเฟิร์มแวร์/การตั้งค่าต้องถูกผูกโยงกับบอร์ดจริงที่มันถูกติดตั้งอยู่
MES อัจฉริยะพร้อมการติดตามย้อนกลับด้วย UID และการทำเครื่องหมายด้วยเลเซอร์รองรับสิ่งนี้ด้วยการบันทึกล็อตของโมดูลและเวอร์ชันเฟิร์มแวร์/การตั้งค่าคอนฟิกให้สัมพันธ์กับรหัสประจำตัวเฉพาะของบอร์ด ณ จุดที่ทำการวาง พร้อมไปกับบันทึกมาตรฐานของล็อตชิ้นส่วนและขั้นตอนกระบวนการที่ถูกเก็บอยู่แล้วตลอดสายการประกอบ สำหรับ OEM แล้ว สิ่งนี้มีความสำคัญที่สุดหลังจากที่บอร์ดถูกส่งออกไป: หากมีเซ็นเซอร์บางส่วนที่ถูกติดตั้งใช้งานแล้วแสดงปัญหาการเชื่อมต่อหรือการเตรียมพร้อมใช้งาน (provisioning) ในภาคสนาม การที่มีข้อมูลเวอร์ชันเฟิร์มแวร์และล็อตของโมดูลเชื่อมโยงกับหมายเลขประจำบอร์ด จะช่วยให้ OEM จำกัดขอบเขตกลุ่มอุปกรณ์ที่ได้รับผลกระทบได้เฉพาะชุดที่เกี่ยวข้อง แทนที่จะต้องมองว่าทั้งกองฝูงอุปกรณ์ที่ถูกติดตั้งไปแล้วทั้งหมดเป็นกลุ่มที่น่าสงสัย
ข้อคิด DFM สำหรับการประกอบโมดูล
ตรวจสอบระยะห่างระหว่างแผ่นฟุตพริ้นต์ของโมดูลและจำนวนบอล/แผ่นรองให้ตรงกับความสามารถของแพทเทิร์นสเตนซิลและการจ่ายครีมบัดกรีตั้งแต่ช่วงต้นของขั้นตอนรีวิว DFM— โมดูลที่มีระยะห่างระหว่างขาพินน้อยกว่า 0.5 มม. อาจต้องใช้การพิมพ์บรรจุภัณฑ์แบบพ่นเจ็ตแทนการใช้แม่แบบพิมพ์เพียงอย่างเดียว
ระบุค่าความคลาดเคลื่อนของความเรียบ/ความอยู่ในระนาบเดียวกันของแผ่นรองบัดกรีในเขตลงจอดของโมดูล โดยเฉพาะอย่างยิ่งบนบอร์ดที่โมดูลติดตั้งอยู่ใกล้กับชิ้นส่วนที่สูงกว่า或หนักกว่า
แบ่งแผ่นกราวด์/แผ่นระบายความร้อนขนาดใหญ่ของโมดูลออกเป็นส่วนๆ สำหรับการพิมพ์ซอลเดอร์เพสต์ แทนการพิมพ์แบบแผ่นต่อเนื่องแผ่นเดียว เพื่อลดการเกิดช่องว่างจากแก๊สที่ถูกกักเก็บ
ทำเครื่องหมายคริสตัลออสซิลเลเตอร์และชิ้นส่วนอื่น ๆ ที่ไวต่ออุณหภูมิซึ่งอยู่ใกล้กับโมดูลเพื่อใช้ในการตรวจสอบโปรไฟล์การรีโฟลว์ และพิจารณาคำแนะนำระยะห่างในการออกแบบเลย์เอาต์เมื่อเป็นไปได้
กำหนดเกณฑ์การยอมรับโพรงอากาศจากการเอกซเรย์สำหรับแผ่นกราวด์ของโมดูลให้สอดคล้องกับคำแนะนำในเอกสารข้อมูลของผู้ผลิตโมดูลก่อนการผลิตชิ้นงานตัวอย่างแรก
ในกรณีที่โมดูลถูกโปรแกรมล่วงหน้า ให้ยืนยันว่าหมายเลขเวอร์ชันเฟิร์มแวร์/การกำหนดค่าและล็อตถูกบันทึกใน MES เทียบกับ UID ของบอร์ดก่อนการติดตั้ง
การผสานการทำงานของโมดูลเซลลูลาร์และ LoRa แบบละเอียดสูง (fine‑pitch) เพิ่มขั้นตอนกระบวนการที่เช็กลิสต์การประกอบ BGA ทั่วไปไม่ครอบคลุมอย่างครบถ้วน — ตั้งแต่การพิมพ์บัดกรีแบบแบ่งส่วนบนแผ่นกราวด์ ไปจนถึงการติดตามย้อนกลับเฟิร์มแวร์ตามล็อต หากทำรายละเอียดเหล่านี้ผิดปกติแล้ว มักจะไม่แสดงให้เห็นในสายการประกอบ แต่จะปรากฏหลังการติดตั้งใช้งานจริง ในรูปของปัญหาการเชื่อมต่อไม่เสถียรหรือความล้มเหลวในการจัดเตรียมอุปกรณ์ในภาคสนาม ซึ่งมีค่าใช้จ่ายในการวินิจฉัยและแก้ไขสูงกว่าการป้องกันไว้ล่วงหน้ามาก
หากคุณกำลังกำหนดขอบเขตบอร์ดเซนเซอร์ IoT อุตสาหกรรมแบบเซลลูลาร์หรือ LoRa — ไม่ว่าคุณจะยังอยู่ในขั้นตอนสรุปรอยเท้าโมดูลและเลเยอร์บอร์ด หรือมีไฟล์ Gerber และ BOM อยู่ในมือแล้ว — การส่งรายละเอียดโครงการของคุณเพื่อตรวจสอบความสามารถของกระบวนการคือวิธีที่เร็วที่สุดในการยืนยันว่าข้อกำหนดด้านระยะความคลาดเคลื่อนในการวางชิ้นส่วน เกณฑ์การตรวจสอบช่องว่าง (void) และข้อกำหนดด้านการติดตามย้อนกลับด้วย MES ได้รับการครอบคลุมก่อนเริ่มการผลิตครั้งแรกขอใบเสนอราคาสำหรับโครงการประกอบของคุณและทีมวิศวกรรมของเราจะติดตามผลด้วยข้อเสนอแนะด้าน DFM ที่เฉพาะเจาะจงสำหรับโมดูลและการออกแบบบอร์ดของคุณ
แหล่งข้อมูลที่เป็นประโยชน์
•คู่มือการตรวจสอบด้วยสายตาตามมาตรฐาน IPC-A-610 ระดับคลาส 3 สำหรับชุดประกอบอุตสาหกรรมและการแพทย์
•การตรวจสอบครีมประสาน (SPI)
•การเปรียบเทียบ AOI, ICT และ AXI และเวลาที่ควรใช้งานระหว่างการประกอบ PCB SMT
•บริการตรวจสอบชิ้นงานแรกสำหรับคำสั่งประกอบ PCB ทั้งหมด
•บริการประกอบแผงวงจรพิมพ์ขั้นสูง


